×

 فروش فیلتر بورسی استریکلی فقط 75 هزار تومان
 کسب درآمد اینترنتی 300000 تومان در خانه در کمتر از 30 دقیقه
 کسب و کار اینترنتی با درآمد میلیونی
 روش درآمدزایی در خواب (تعجب نکنید! کلیک کنید و بخوانید)
 ربات همه کاره اینستاگرام
 کسب درآمد از هوش مصنوعی ماهیانه حداقل ۱۲ میلیون تضمینی
 کسب درآمد روزانه حداقل یک میلیون تومان ! کاملا حلال و واقعـی !!
 کسب درآمد ابدی و بی نهایت 100% واقعی
 مجموعه ی آموزش تعمیر لامپ کم مصرف (از مبتدی تا پیشرفته)
 افزایش ممبر کانال، گروه و ربات تلگرام به صورت بی نهایت (اد ممبر)
 دانلود مجموعه آموزشی پایپینگ ( Piping ) و نقشه خوانی + آموزش سه نرم افزار طراحی و تحلیل لوله کشی صنعتی
 آموزش برنامه نویسی آردوینو
 آموزش بازكردن انواع قفل ها بدون كليد(ويژه)
 آموزش رایگان کسب درآمد از سایت الیمپ ترید ( olymp trade )
 کسب و کار اینترنتی در منزل
 بازگردانی پیامک های حذف شده- ریکاوری پیامک ۱۰۰٪ عملی
 اموزش ویرایش امضا و پکیج برنامه اندروید و کسب درامد از مارکت های اندرویدی
 آموزش ساخت بازی بدون دانش برنامه نویسی و طراحی سه بعدی مبتدی تا پیشرفته با نرم افزار
 کد های آماده html و css جهت یادگیری و طراحی سریع
 اموزش کسب درامد از اینترنت روزانه ۳میلیون تومان تضمینی و تست شده 1403
 درامدزایی در خواب! (تعجب نکنید! بخوانید)
 نسخه خطی اشعار و پیشگویی های شاه نعمت الله ولی
 آموزش كامل تعمير لامپ كم مصرف(اختصاصي)
 نسخه خطی اشعار و پیشگویی های شاه نعمت الله ولی
 مدار داخلی واکی تاکی(اموزش ساخت)
 کتاب افزایش ممبر کانال تلگرام
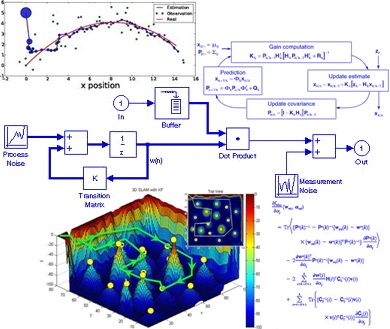 دانلود پاورپوینت فیلتر کالمن بر روی یک سنسور شتاب سنج برای تخمین سه متغیر حالت
 اندیکاتور ای کیو آپشن
 دانلود100% رایگان نرم افزار تبلیغات در تلگرام + آموزش کامل و فیلم آموزشی
پیوند ها
نام فایل : استفاده-از-مدل-احتمالاتي-Extended-Kalman-Filter-12ص
فرمت : .doc
تعداد صفحه/اسلاید : 13
حجم : 618 کیلوبایت
استفاده از مدل احتمالاتي
Extended Kalman Filter
در موقعيت يابي ربات ها
maarefdost@yahoo.com
چكيده:
در اين مقاله ابتدا به بررسي متدهاي مختلف در مکان يابي ربات ها
پرداخته شده است. سپس يکي از متدهاي احتمالاتي در موقعيت يابي را که داراي مزايا و قابليت
هاي متناسب با سيستم مورد نظرمان بود را انتخاب کرديم. پس از انتخاب متد
EKF
به بررسي ساختاري ربات جهت منطبق كردن با سيستم انتخابي پرداخته شد. بعلاوه از يک سيستم فازي نيز جهت بهينه سازي خروجي و داشتن خروجي متناسب با داده هاي ورودي استفاده کرديم.
در بخش پاياني نيز به پياده سازي سيستم و تست
آن برروي ربات مورد نظر که در اين مقاله يك ربات فوتباليست سايز متوسط است كه در مركز تحقيقاتي مكاترونيك دانشگاه آزاد اسلامي قزوين ساخته شده و بنام
MRL
خوانده
مي شود. محيط مورد نظر، زمين فوتبال خاص اين گونه ربات ها
مي باشد. هدف اين مقاله ارائه سيستمي جهت موقعيت يابي مناسب ربات فوتباليست با توجه به وجود خطا در اطلاعات جمع آوري شده جهت موقعيت يابي مي باشد.
واژه هاي کليدي: موقعيت يابي، ربات
،
Flag
،
...


